Excerpt
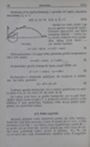
III sk.] Suvaržytojo materialaus taško judėjimas 325 Vadinasi, ę (u) du r k | -va Į 64-> ;3570 0 Taigi, h V 2 u)du ra + (21) Taškas A, kurio aukštį pažymėjome A, gali būti bet koks ieškomos kreivės taškas. Todėl jo aukštį A galima laikyti kintamuoju z. …
Excerpt
326 Materialaus taško dinamika [IV d. trumpiausią laiką. Tokia kreivė vadinama brachistochro- na (nuo graik. žodžių brachistos — trumpiausias ir chronos — laikas). Pasirodo, kad brachistochrona yra išvestoji per tuos taš- kus cikloidė su gulsčiu pagrindu. …
Excerpt
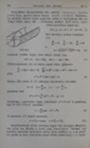
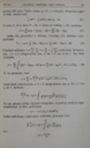
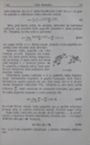
III sk.] Suvaržytojo materialaus taško judėjimas 327 S Ji 2 Of Na OfNž 2 VG) (Gr): 2) Tokius pat kampus sudaro normalinė paviršiaus reakcija. Todėl jos projekcijos į OXY sistemos koordinatines ašis yra: kur M G Of Of E o Se a Sa Maro Co kur Ta A …
Excerpt
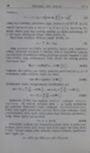
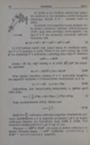
330 “| Materialaus taško dinamika [IV d. Vadinasi, z= —a4+(z44-) [sin am Įž = 4] > (15) Įstatę šią z reikšmę į paviršiaus lygtį, rasime:y= V 222. Iš (15) matyti, kad p=0 arba a, kai z=—a, ir 9= +Ž =, kai z=2,. Va- dinasi, taškas juda tarp esančių aukštyje …
Excerpt
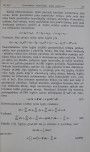
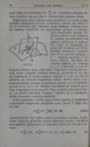
Tt Sk Suvaržytojo materialaus taško judėjimas 331 Kitokį nestacionaraus ryšio pavyzdį turėsime įsivaizdavę, kad kūnas, kurio paviršiumi juda materialus taškas, pats juda tam tikru būdu pasirinktos koordinačių sistemos atžvilgiu. Pavyzdžiui, tarkime, kad …
Excerpt
332 Materialaus taško dinamika [IV d. Jeigu ryšiai yra stacionarūs, tai 1 0 ir kinetinės energijos teo- rema reiškiama taip pat, kaip ir laisvojo taško judėjimo atveju. Nagrinėjant taško judėjimą duotu paviršiumi, ne visada patogu naudotis stačiakampe …
Excerpt
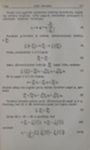
1II sk.] Suvaržytojo materialaus taško judėjimas 333 Tegul trajektorijos svarbiausioji normalė sudaro su paviršiaus nor- male kampą 8. Tokiu atveju n9v?=cos 8, n?g?=sin 6, nes kampas tarp v? ir g? yra status. Todėl (19) lygtis galima pakeisti taip: į m= …
Excerpt
334 Materialaus taško dinamika [1V d. kant kreivę z=į(x) aplink OZ ašį. Tokio sukinio paviršiaus lygtis cilindrinėse koordinatėse (žr. 3. $ 2) yra = (GB (20) kur += V+x21-y2. Kreivės lanko diferencialo kvadratas, išreikštas cilindrinėmis koordinatėmis, …
Excerpt
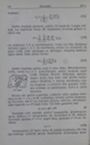
I sk.] Taško kinematika 145 Sioje formulėje v;, 02, vs yra greičio komponentai reperio viene- tinių vektorių kryptimis. Greičio komponentus kai kuriais atvejais galima rasti geometri- niais samprotavimais. Pavyzdžiui, raskime greičio komponentus sferinės …
Excerpt
146 Kinematika = ra Vadinasi, 1 0 [/vž 04; Greičio kvadratą gauname, pakėlę (3) kvadratu. Lengva įsiti- kinti, kad bendruoju atveju (3) daugianario kvadratą galima už- rašyti taip: dr Dr 2 ESA Ža, A 6.54) kur indeksams 1 ir p. nepriklausomai vienas nuo …
Excerpt
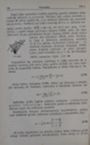
I sk.] Taško kinematik: 147 pa ML. Išsiaiškinkime dar antrojo (4) formulės dėmens r+9 pras- mę. Kadangi r?£?= O, vektorius £? yra statmenas r?. Įrodykime, kad jis priklauso plokštumai, išvestai per polių O ir trajektorijos lietėją taške M. Vaizduokimės …
Excerpt
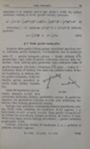
150 Kinematika | [II d. Eliminavę iš tų lygčių kintamąjį £, gausime dvi lygtis, siejančias koordinates Ę, n, E: Gautos tuo būdu (3.63) lyg- j 2 tys yra greičio hodograio lygtys. Leiskime, pavyzdžiui, kad taško N Ž S judėjimas cikloide — kreive, ku- „V. …
Excerpt
I sk.] Taško kinematika „151 laiko intervale Af=/,—7 (arba trajektorijos ruože As=—s,—s) grei- čio pokyčio ir atitinkamo laiko intervalo santykį LAR EDIT AO) a= T =i = = (1) Riba, prie kurios artėja šis santykis, intervalui Až nykstamai mažėjant, yra …
Excerpt
154 Kinematika (II d. “ Gautoji formulė tuo geresnė, kad, keičiant pagal ją Dekarto koordinates kreivinėmis, reikia pakeisti kintamuosius tik pirmos eilės diferencialiniame reiškinyje — 0*. O naudojantis (4) formule, tektų keisti kintamuosius antros eilės …
Excerpt
I sk.] : Taško kinematika 155 plokštumą G,, kuriai priklauso trikampis MNN,. Kampą tarp vek- torių 10 ir t? pažymėsime Az, o atstumą tarp jų galų —> At? = NN, = 10— 1. Artinant tašką M, prie M, plokštuma G; suksis apie trajektori- jos lietėją taške M, t. …

Excerpt
156 Kinematika [III d. a 2 L ; Ž ia 8 : Dydis 2 vadinamas kreivės kreivumu taške M. Atvirkščias krei- vės kreivumui dydis vadinamas kreivumo radiusu R: de i a BS 6) Vadinasi, ax 0 ide“ == R . (3.73) Pagreičio projekcijas į natūralaus reperio ašis …

Excerpt
II sk.] Standaus kūno kinematika 157 nentu, arba jo normaline projekcija. Žinodami, kad b? yra statme- nas t? ir n?, darome išvadą, kad pagreičio projekcija į binormalės kryptį yra lygi nuliui. Vadinasi, pagreičio vektorius priklauso glaustinei …

Excerpt
158 Kinematika (a. Vaizduokimės kūną, judantį pasirinktos atskaitos sistemos, pa- vyzdžiui, OXYZ atžvilgiu (3.15 brėž.). Sakykime, kad momentu 7 kūnas užima padėtį A, o vėlesniu momentu ž; — padėtį B. Pakitus kūno padėčiai, pakinta ir jo taškų padėtis. …

Excerpt
II sk.] Standaus kūno kinematika 155 (3.16 brėž.), nes tokiu atveju bet kuri jungianti du kūno taškus tiesė lieka lygiagreti savo pirmykštei padėčiai. Tokį standaus kūno poslinkį vadiname slinkimu. Antra, įsitikinkime, kad standus kūnas gali pasisukti …

Excerpt
160 Kinematika [II d. Šie du paprasčiausi, nesuvedami vienas į kitą standaus kūno poslinkiai — slenkamasis ir sukamasis — vadinami elementariai- siais. Vėliau įrodysime, kad, norint perkelti standų kūną iš vienos pa- dėties į kitą, pakanka suteikti jam …


Excerpt
- 162 . Kinematika x [III a. kosinusai nėra nepriklausomi vienas nuo kito: jie visuomet paten- kina tokias šešias tapatybes: a, +-ar+045=1, As Asi > - G35 035 > - 33055 = 0, až, - až, 035, =1, a 014-235015 1 255035 = 0, (3 aš, ap + 05 =1, 01 14 > - 015057 …

Excerpt
1I sk.] Standaus kūno kinematika 163 Tokiu pat būdu, kaip anksčiau, vedame: V. = A Ve + Apr T Gar, VL = I Ur 7 0503 J Ang V, (3.84) V. — 431 Dr T- 433 Vn T- 233 Vr> Ve= IV, 7-0 0,1- 051755 Vn = 4150, 1- 0550, > 03505 (3.85) Ur = UsV, T Ang V, |- 4520. …

Excerpt
164 Kinematika [III d. Atn, o kūnas sukasi apie statmeną plokštumai AEn ašį Act. Paga- liau, jeigu kinta kampas 0, 0 į ir p lieka pastovūs, tai judančios sistemos aplikačių ašis AC sukasi apie koordinačių pradžią, pasilik- dama plokštumoje ;4Z, o kūnas …