Excerpt
iI sk.] Suvaržytosios sistemos dinamika 673 Jos diskriminantas lygus nuliui, nes X, yra (6.113) lygties šaknis. Vadinasi, viena iš (16) sistemos lygčių, pavyzdžiui paskutinioji, yra kitų m—l lygčių padarinys. Atmesdami ją, gauname tokią m—l lygčių sistemą …
Excerpt
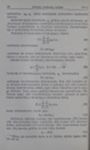
674 Bendrieji mechanikos metodai [VI d. | Cikliškai perstatykime skaitiklio skiltis. Turėdami omenyje, kad dėl to kinta determinanto ženklas kartu pakeiskime ir pirmosios skilties ženklą. Tuomet turėsime: A 2 42 2 m TM lo T ai Al ga 24 2 Com KA 1 Temp M …
Excerpt
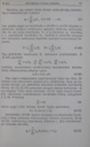
676 Bendrieji mechanikos metodai [VI d. koeficientus a; V hažožo (30) r=|s=l kurios diskriminantas atrodo taip: D,=det (k) - (31) Aukštojoje algebroje įrodoma, kad transtormuotos (30) formos (31) diskriminantas lygus originalios (26) formos (27) diskrimi- …
Excerpt
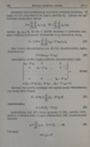
II sk.] Suvaržytosios sistemos dinamika š 677 Sakykime, jog radome tokias tiesines apibendrintųjų koordina- čių g transiormacijos formules = 2 pa G= 12, m), (33) a=1 kad, pakeitę pagal jas koordinates g (6.105) ir (6.109) kinetinės ir potencinės energijos …
Excerpt
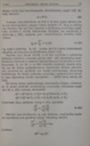
678 j Bendrieji mechanikos metodai | [VI d. Įrodykime, kad svarbiausiųjų svyravimų dažnumų kvadratai 33 lygūs (6.113) charakteristinės lygties šaknims Xž. Imkime dvi api- brėžtines kvadratines formas F= 2 2. Už D= 2 2 Či Xi m i=1 k=1 i=1 k=1 kuriose 4;5 …
Excerpt
II sk.) Suvaržytosios sistemos dinamika 679 nelygų nuliui šios transformacijos diskriminantą, pagal (32) for- mulę turėsime: A=I2D. (40) Vadinasi, charakteristinės (6.113) ir (6.124) lygtys skiriasi vie- na nuo kitos pastoviu, nelygiu nuliui, daugikliu …
Excerpt
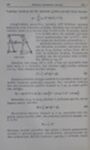
680 Bendrieji mechanikos metodai [VI d. Vadinasi, bendrąjį (6.119) sprendinį galima parašyti tokia formule: g = R L, 4$9 sin 0, :18)). (6.127) s=1 „Išnagrinėkime, pavyzdžiui, parodytų 6.22 brėžinyje sujungtų tampriuoju ryšiu svyruoklių judėjimą. Sakykime, …
Excerpt
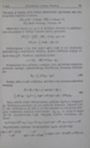
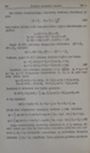
682 + Bendrieji mechanikos metodai [VI d. Jos šaknys (svarbiausiųjų svyravimų dažnumų kvadratai) ly- gios: 2chž M-5 M-itm (45) Sias šaknis atitinka tokie charakteristinės lygties determinanto ad- junktai: A, 0) = 14 (45) = Chš, A, (03) = (mg! 4- ch? — M …
Excerpt
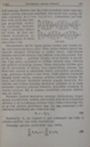
" II sk.] Suvaržytosios sistemos dinamika 683 6.23 brėžinyje. Matome, kad tais laiko momentais, kada viena svy- ruoklė svyruoja didžiausia amplitude, kita beveik visai sustoja: tu- rime vadinamąjį mušimo reiškinį. Įsidėmėkime, kad vidu- tinė vieno …
Excerpt
V sk.) Standaus kūno dinamikos uždaviniai 535 Vadinasi, viena šios lygties šaknis yra u—1. Jeigu ši šaknis pa- prasta ir wo -—O0 vale Uu MC Jeigu šaknis 4=1 yra dvilypė, tai f(4) 4)= = (1+1)[(4— au) (1 —)— Brž (L) =0. Vadinasi, tokiu atveju viena šaknis …
Excerpt
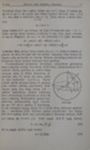
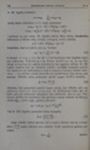
536 Materialiosios sistemos dinamika IV a. Eliminavę iš šių dviejų lygčių laiko diferencialą, gausime apekso trajektorijos diferencialinę lygtį: , Ero (Uu, — 4) di=d4= — — —— — dy, 22. A "2122 u (5.273) Sakykime, kad (7) lygtis turi tris paprastas šaknis …
Excerpt
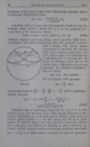
V sk.] Standaus kūno dinamikos uždaviniai 557 kampas tuomet lygus 0; arba 05). Jeigu 4 yra tarp 4; ir up(uj < , bet precesijos grei- tis (o kartu su juo ir 2) prie viršutinės paralelės C> yra priešin- gos krypties, negu prie apatinės C,. Tai reiškia, kad …
Excerpt
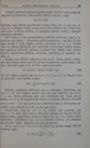
538 Materialiosios sistemos dinamika [V d. Iš (2) lygčių randame: a= alų, i = UL = V. Įstatę šiuos reiškinius į (7) lygtį, gauname: a(uj— 4) (1 — u?) — bžrž (u;— U)? = = (u4— 4) [aa —12) — Bžrž (u)—4)]=0. Vadinasi, uo yra viena (7) lygties šaknų. Kitą …
Excerpt
2 V sk] Standaus kūno dinamikos uždaviniai 589 Vilkelio sukimosi kampinis greitis pagal (5.272) lygtį (arba be- tarpiškai iš trečiosios kinematinės Eulerio lygties) lygus p=r,— UL. Matome, kad vilkelis greičiausiai sukasi tada, kai jo ašis yra ar- …
Excerpt
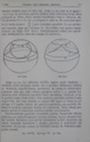
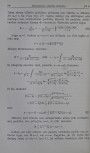
540 Materialiosios sistemos dinamika [V d. Tokiu atveju vilkelio judėjimas priklauso nuo šaknies 43 didumo. Jei u3> 1, tai visos trys (7) lygties šaknys yra skirtingos: ašis svyruoja nuo vertikaliosios padėties (0;=0) iki padėties, atitin- kančios …
Excerpt
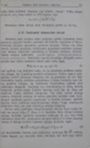
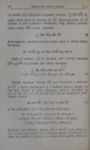
242 Materialiosios sistemos dinamika ĮV d. Tai reiškia, kad ieškomomis sąlygomis išvestinė -Ž-(6-00) pri- ai —> lygsta nuliui kartu su reiškiniu G- OC. Diferencijuodami G- OC susietos su kūnu judančios koordinačių Otnt sistemos atžvilgiu —> (tokiu atveju …
Excerpt
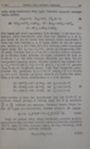
' V sk.] Standaus kūno dinamikos uždaviniai 3543 našių narių koeficientai būtų lygūs. Tokiomis sąlygomis turėsime lygčių sistemą: Ašju=0, Bngv=0, Ctew=0, (6) (B- C)JĘ„=1CC,1+-wB 19; (C— A) n.=wAE,.+-uC4,, (A-B)t,=vuBn,+-vA65.. (7) Sios lygtys gali virsti …
Excerpt
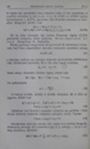
544 Materialiosios sistemos dinamika [V d: Si lygtis bus patenkinta visą judėjimo laiką, ji bus patenkinta ir pradiniu momentu žo, kai p= po, r=ro. Iš (5.221) ir (5.222) lygčių, atsižvelgdami į (5.277), gauname, kad kinetinio momento ir ener- gijos …
Excerpt
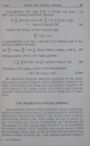
V sk.] Standaus kūno dinamikos uždaviniai „545 Padauginkime (15) lygtį iš 2r, o trečiąją (11) lygtį — iš 4(p?+42) ir sudėkime rezultatus. Gausime: d dr d vB 1) 4010) -1—7 [70 +0]= = — 2agrys1- 4075 (2* 1-7). (16) Imkime dar trečiąją (5.217) Puasono lygtį …
Excerpt
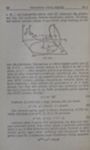
546 Materialiosios sistemos dinamika IV d. ir At — ašį, lygiagrečią sukinio ašiai CC“, statmenai Atn plokštu- mai taip, kad susidarytų dešininė koordinačių sistema. Sakykime, kad sukinio inercijos centras G yra sukinio ašyje nuotolyje a=CG p 5.63 brėž. …

Excerpt
548 Materialiosios sistemos dinGmika [V d. Vadinasi, inercijos centro greičio projekcijos į AEnĘ koordinačių sis- temos ašis yra tokios: 07 = 24 —Rr, 26= —37, 0“ = Rp. (8) Tad judėjimo kiekio projekcijos į tas pat ašis yra: K: =m(a4 — Rr), K,= — map, K-= …
Excerpt
V sk.] Standaus kūno dinamikos uždaviniai 549 i * Jeigu veikianti kūną aktyvioji jėga yra jo svoris P= mg, tai jo momento projekcijos į AEnę sistemos ašis randamos iš vekto- 'rinės lygties A M“ = —r;Xmg 2. Atsižvelgę į tai, kad svorio jėga lygiagreti …
Excerpt
552 Materialiosios sistemos dinamika | [V d. kad kūnas galėtų riedėti 0; radiuso apskritimu, reikia, kad būtų patenkinta sąlyga x. Vadinasi, atskiras (5.282) lygčių sistemos sprendinys s= La, $=0, Y=145 4=0, = V= const (22) apibūdina tiesiaeigį kūno …